Controls
3 projects use this

Programming · Machine Learning
Reinforcement Learning: Neural Policy Optimization in CartPole
Implemented reinforcement learning with a neural network policy using the REINFORCE algorithm to solve OpenAI Gym’s CartPole-v1 task through Monte Carlo returns and gradient-based optimization.

Robotics · Motion Planning
Manipulator Trajectory Optimization Using Interior Point Methods
Implemented optimal trajectory planning for a 2-DOF robotic manipulator using CasADi and IPopt, applying direct optimal control to optimize motion for energy, time, and torque objectives.
Robotics · Drones & Aerial Robotics
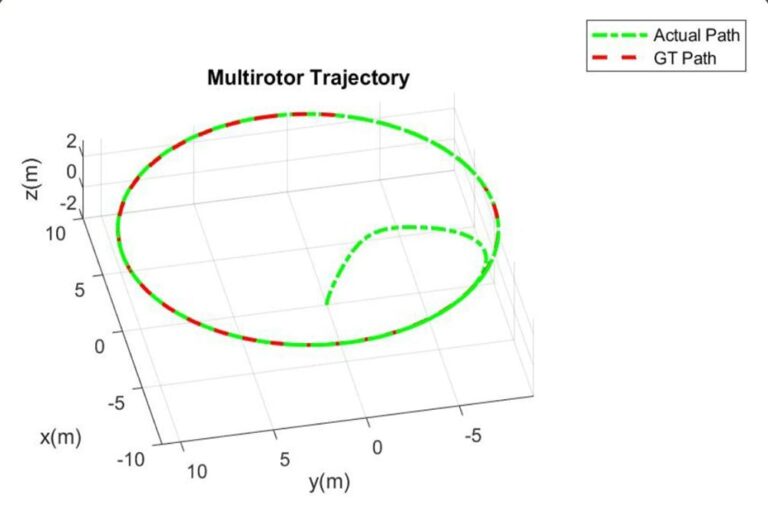
Dynamic Modeling and Control of a UAV in Simulink
Designed a MATLAB/Simulink quadrotor control system using state-space modeling, kinematics, and cascaded PID control to simulate UAV flight dynamics, stability, and path tracking performance.