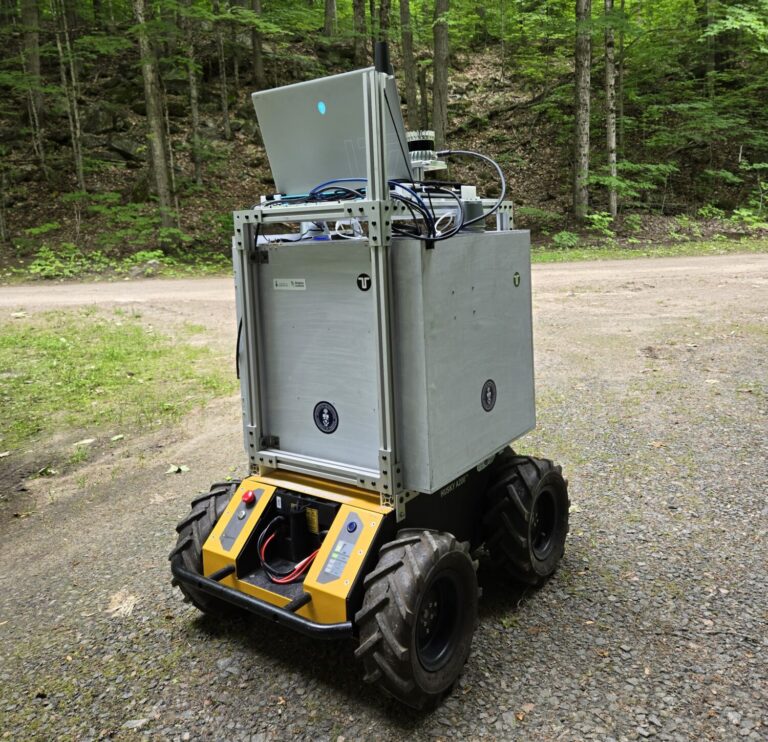
Robust Visual Navigation Using Semantic Segmentation and Sensor Fusion
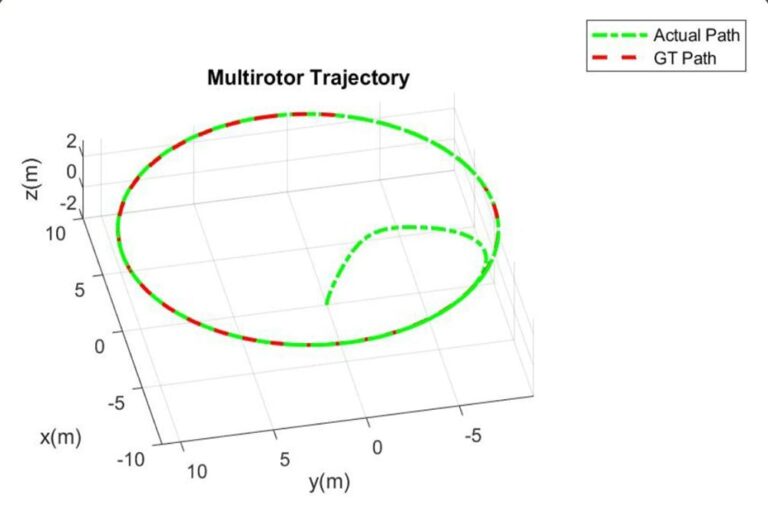
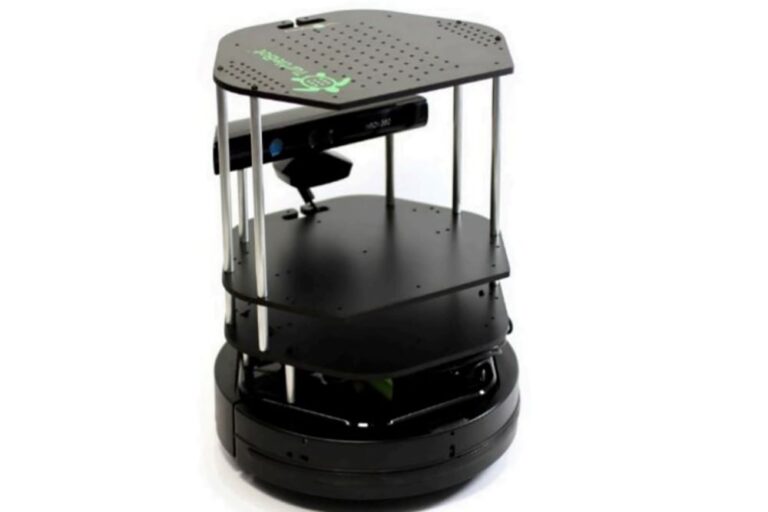
Developed a ROS2 autonomous navigation pipeline using Python, OpenCV, PyTorch, and LEDNet for real-time trail segmentation, combining YOLOv7, lidar, and camera fusion for pedestrian-aware robotic navigation.