Sensor Fusion
7 projects use this

Embedded Omni Directional Maze Navigating Robot with 360 LiDAR
Designed an autonomous maze-navigation robot using Raspberry Pi and Arduino microcontrollers, integrating LiDAR, sensor fusion, and real-time communication via USB, I2C, and SPI protocols.

Gesture-Controlled Robot with Raspberry Pi and Arduino Integration
Created an embedded human-robot interaction system where a sensor-equipped glove controlled a robotic vehicle via gestures, combining Arduino, Raspberry Pi, ROS, and wireless communication.
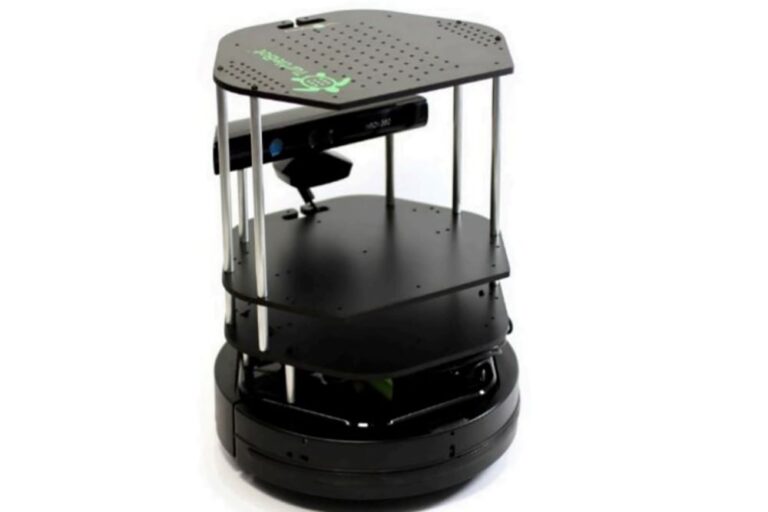
Adaptive Heuristic Exploration for Autonomous Mapping on Turtlebot
Developed autonomous navigation algorithms for Turtlebot using ROS, Python, C++, and Gazebo, combining heuristic planning and sensor feedback to optimize exploration paths in unknown environments.

Drift Resilient Visual Odometry with Stereo Vision
Developed a Python visual odometry system using OpenCV and NumPy to estimate vehicle pose and localization from KITTI stereo images, leveraging RANSAC, point cloud alignment, and SVD.

EKF-Based Probabilistic Localization Using Sensor Fusion
Implemented an Extended Kalman Filter for 2D robot localization, fusing wheel odometry and laser range data to estimate pose under noisy, partially observable environments with uncertain measurements.

Maze Navigating Robot Localization Using 2D LiDAR and Particle Filter SLAM
Led software development for a ROS-based autonomous robot using Python, C++, LiDAR, Hector SLAM, and AMCL for mapping, localization, and navigation with real-time obstacle avoidance.
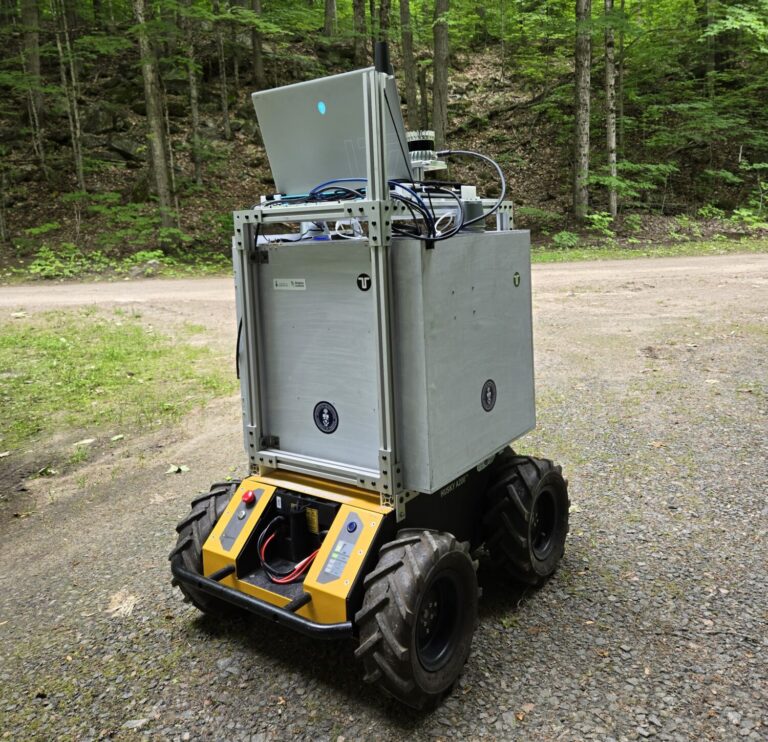
Robust Visual Navigation Using Semantic Segmentation and Sensor Fusion
Developed a ROS2 autonomous navigation pipeline using Python, OpenCV, PyTorch, and LEDNet for real-time trail segmentation, combining YOLOv7, lidar, and camera fusion for pedestrian-aware robotic navigation.