Ubuntu
4 projects use this

Gesture-Controlled Robot with Raspberry Pi and Arduino Integration
Created an embedded human-robot interaction system where a sensor-equipped glove controlled a robotic vehicle via gestures, combining Arduino, Raspberry Pi, ROS, and wireless communication.
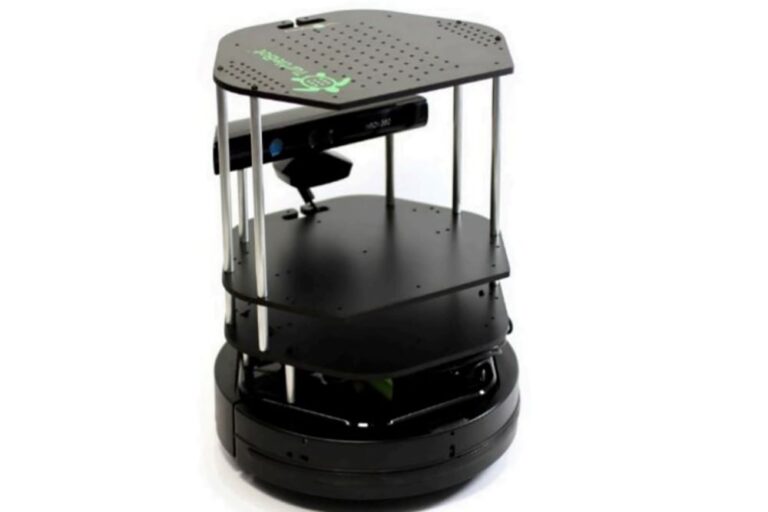
Adaptive Heuristic Exploration for Autonomous Mapping on Turtlebot
Developed autonomous navigation algorithms for Turtlebot using ROS, Python, C++, and Gazebo, combining heuristic planning and sensor feedback to optimize exploration paths in unknown environments.

Maze Navigating Robot Localization Using 2D LiDAR and Particle Filter SLAM
Led software development for a ROS-based autonomous robot using Python, C++, LiDAR, Hector SLAM, and AMCL for mapping, localization, and navigation with real-time obstacle avoidance.
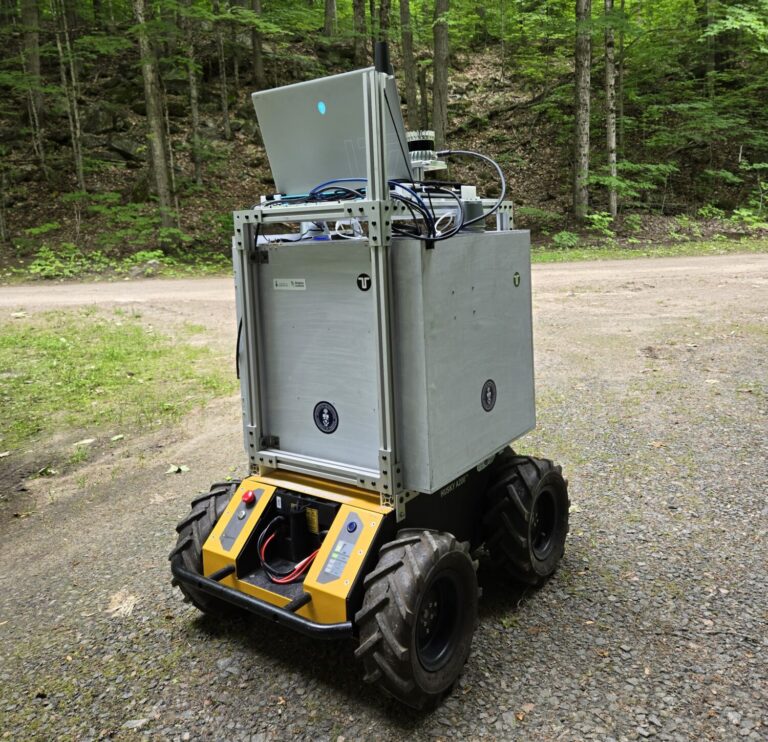
Robust Visual Navigation Using Semantic Segmentation and Sensor Fusion
Developed a ROS2 autonomous navigation pipeline using Python, OpenCV, PyTorch, and LEDNet for real-time trail segmentation, combining YOLOv7, lidar, and camera fusion for pedestrian-aware robotic navigation.