YOLO
2 projects use this
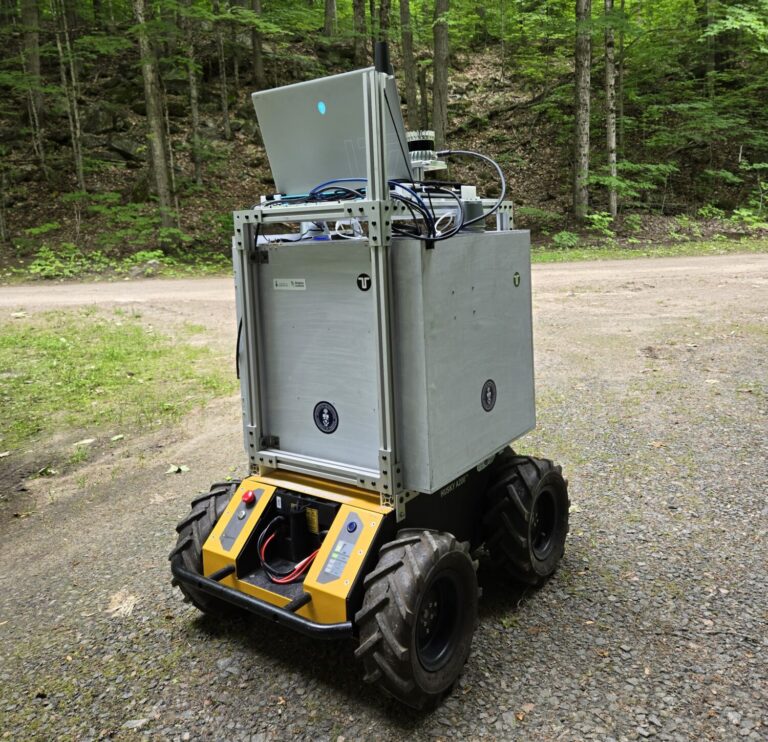
Robotics · Computer Vision & Perception
Robust Visual Navigation Using Semantic Segmentation and Sensor Fusion
Developed a ROS2 autonomous navigation pipeline using Python, OpenCV, PyTorch, and LEDNet for real-time trail segmentation, combining YOLOv7, lidar, and camera fusion for pedestrian-aware robotic navigation.

Robotics · Computer Vision & Perception
YOLO-Driven 3D Traffic Mapping from Stereo Camera
Engineered a 3D vision pipeline using Python, OpenCV, and YOLOv3 on KITTI stereo images, fusing depth maps with 2D detections to segment vehicles and estimate positions and distances.